
汽车制造
产品概述
product description
查看大图
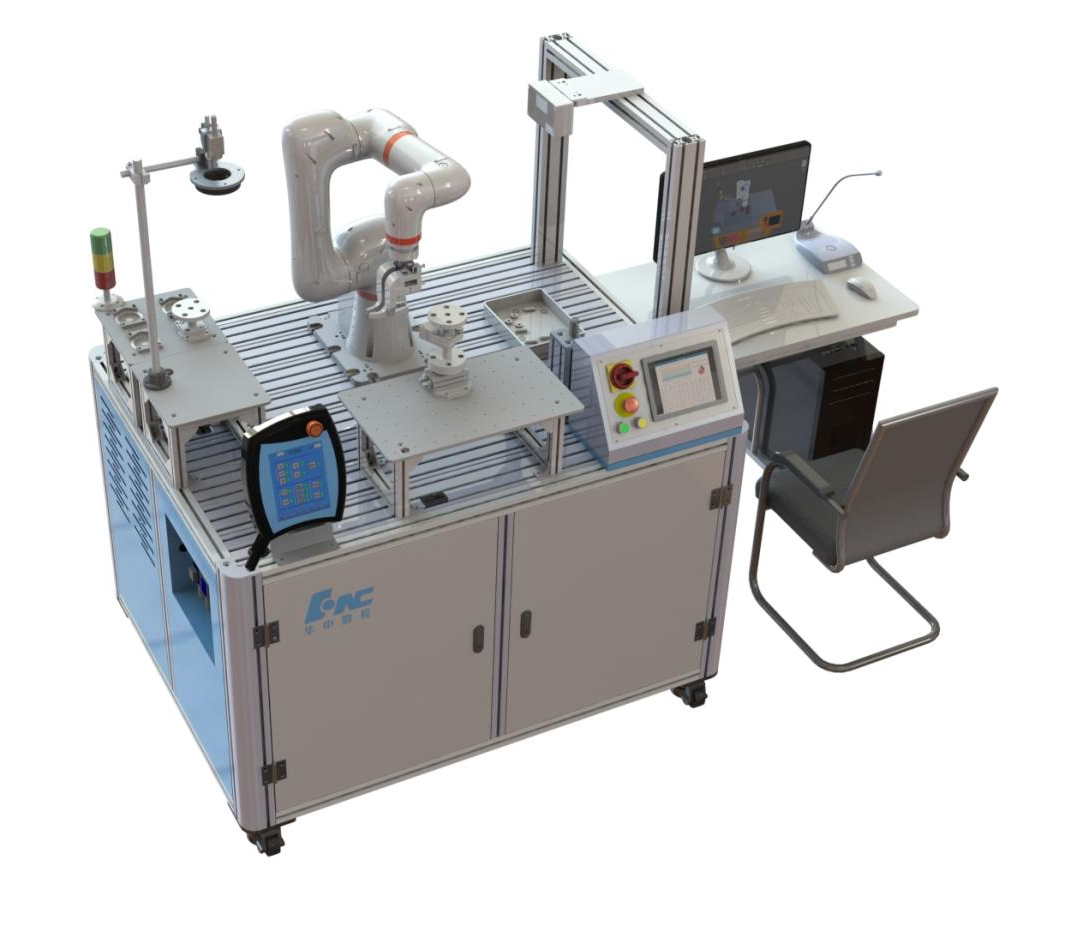
工业协作机器人及数字孪生技术创新应用平台
工业协作机器人及数字孪生技术创新应用实验室本实训室以工业协作机器人及数字孪生技术创新应用平台为核心载体,面向自动化类、机械类、电子信息类、计算机类等相关专业在校大学生(研究生、本科生和高职生),围绕智能制造领域中的夹具设计、工业协作机器人、2D/3D视觉、数字孪生、AI语音、PLC控制、人机交互等核心技术,致力于打造集实践教学、创新设计、学科竞赛、科研服务与产教融合于一体的综合性实训平台。
使用说明下载产品特点
Features
系统框架
工业协作机器人及数字孪生技术创新应用实验室主要由6套工业协作机器人及数字孪生技术创新应用平台及31节点工业协作机器人数字孪生虚拟调试软件组成,本实训室支持《工业机器人技术》、《工业机器人基础操作与编程》、《可编程控制技术》、《机器人视觉技术》、《工业机器人工作站集成与应用》、《工业机器人系统离线编程与仿真》、《工业机器人数字孪生虚拟仿真调试》、《语音控制技术》等课程开展实训,主要以工业协作机器人创新应用平台为项目载体的典型工作任务,通过信息化课堂教学+虚拟仿真模块实训+实际实践实训的教学模式,训练学生对工业协作机器人基础示教编程、工业协作机器人轨迹编程、码垛编程、PLC逻辑编程、视觉编程、通信技术、离线编程、数字孪生与虚拟仿真、语音控制、工作站系统集成的实践应用能力及夹具设计的创新应用能力。同时,该实训室可支持学生开展大学生学科排行榜竞赛创新赛道--工业协作机器人及数字孪生技术创新应用赛的赛事训练,通过完成工业协作机器人夹具创新设计、机器人典型工艺应用编程、数字孪生设计及调试等竞赛任务,培养大学生具备机器人工程领域复杂工程问题解决方案的能力,设计制造满足特定需求的系统或单元(部件)并进行技术开发、工程应用和生产管理等,能够在设计环节中体现创新意识、考虑社会、健康、安全、法律以及环境因素的能力。同时该实训设备提供开放性的夹具终端,可以衔接3D打印、三维创新创意设计、机械加工等实践实训课程,增强学科之间交叉与联动,满足多专业学生的综合性课程教学要求。
实验平台概述
该平台主要面向机械工程、机械设计制造及其自动化、智能制造工程等机械类专业,自动化、机器人工程、智能装备与系统等自动化类专业,计算机科学与技术、智能科学与技术等计算机类专业,电子信息工程、人工智能等电子信息类专业,以及其他相关专业的在校本科生、研究生和高职生开展教学、竞赛及课题设计与研究。
平台内容涉及智能制造领域中的工业协作机器人、机械设计、夹具设计、增减材制造、视觉应用、信息通信、自动控制、语音控制、PLC、数字孪生及虚拟仿真等多种综合技术,采用通过科技创新、技术创新和应用创新的多种模式,来培养、锻炼和选拔具有解决复杂工程问题的复合型人才以及创新型人才。
平台以实际的科研、工业或生活应用项目作为案例,以真实的工业装备和应用环境作为验证场景,来考察学生解决复杂工程问题的综合能力。
同时,本平台旨在打造一个工业机器人及智能制造创新领域的高校、行业、企业之间交流平台,实现多方在教育、人才、科研等各个方向的合作,并实现理论教学、设计创新和工程实践的有机融合。
工业协作机器人及数字孪生技术创新应用平台3D效果图
(1)基于工业设备开发的实验平台
CR系列工业协作机器人具有小身材,大应用,无惧空间限制,打破使用门槛的特点,广泛应用于3C、家电、机床等行业,兼具协作机器人和工业机器人的优势,为企业智能化转型升级提供助力。
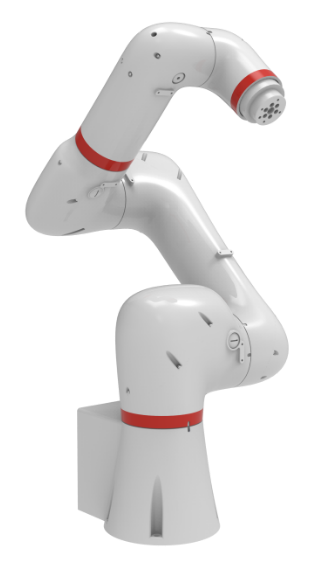
工业协作机器人
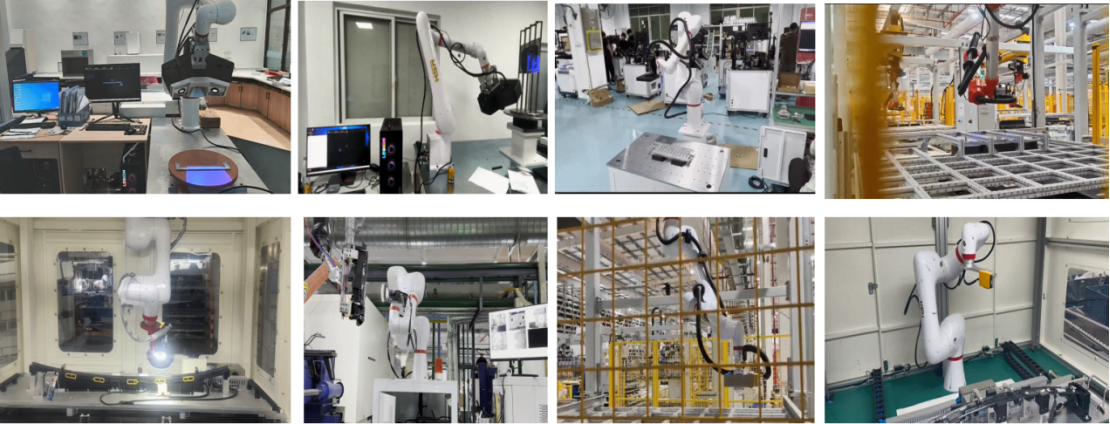 工业应用场景
(2)采用模块化设计,可灵活配置实验模块
实验台采用铝合金框架,台面设置间隔均匀的栅条,搭配标准实验模块,也可根据实际实验需求,自主设计或搭配实验模块。
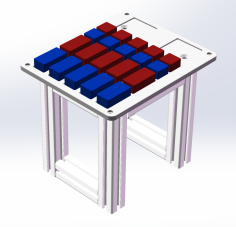
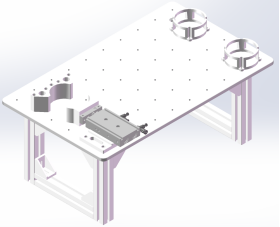
自由组合的实验模块
(3)配备完善的课程与案例,提供一站式智能机器人教学。
该平台提供了一站式智能机器人教学服务,配备了完善的课程和案例资源,包括课程PPT、实验手册、教学视频、应用程序等。这些教学资源分为标准教材及项目式教材,可以帮助老师和学生快速掌握平台的知识体系并快速熟悉机器人、PLC、数字孪生、视觉的使用与编程。
(4)提供了丰富的二次开发接口,支持二次开发。
可拓展多种外设模块系统开放全部的机器人运动、视觉、语音、力控等应用案例的源代码,提供完善的实验指导书和技术文档。同时,该平台提供了丰富的二次开发接口,用户可以在此基础上进行二次开发,实现技术创新和应用拓展。
(5)支持学科竞赛(白名单赛事)
① 竞赛实操内容
ü 辅助机构设计,根据抓取产品模型设计相关辅助机构;
ü 机械、电路、气路等设备的安装和调试;
ü 相机系统的安装、调试和标定;
ü 工业协作机器人程序编写调试与自动运行;
ü 平台总控系统配置、调试与应用;
② 示例具体要求如下:
示例1:趣味开易拉罐分装液体
工业协作机器人在相机的引导下,能够完成自动运行并抓取易拉罐、开盖,并在液体分装区,在3个水杯中各倒入1/3罐的液体(约110ml),最后机器人将易拉罐放置回初始位置,全部工作完成,需要易拉罐不得变形。
示例2:语音控制球阀装配
1)物料抓取:通过3D视觉与语音控制按顺序抓取各物品;
2)双头螺栓安装:发出语音指令,请安装双头螺栓:通过3D视觉拍照定位规划机器人抓取路径,机器人抓外双头螺柱,并锁入下阀体螺纹孔当中,按预设程序进行拧紧到位;
3)上阀体安装:发出语音指令,请安装上阀体,机器人抓取上阀体,并将其预装配至球阀装配模块当中的下阀体上;
4)弹垫/平垫安装:发出语音指令,请装入弹垫/平垫,通过3D视觉拍照定位规划机器人抓取路径,机器人抓取弹垫/平垫套入螺杆,搭配球阀装配模块进行作业;
5)外六角螺母安装:发出语音指令,请安装螺母,通过3D视觉拍照定位规划机器人抓取路径,机器抓取外六角螺母并将螺母拧入螺柱当中,按预设程序进行拧紧到位,搭配球阀装配模块进行作业。
③ 创新设计内容
本创新平台,选手需要根据所提供的标准平台及相关配套辅件,团队自行设计机器人末端执行器和辅助机构,对制作的材料、数量、类型、结构均无限制。竞赛时,所有辅助机构只能安装在辅助机构安装区。
产品参数
Product parameters硬件平台介绍
(1)工业协作机器人
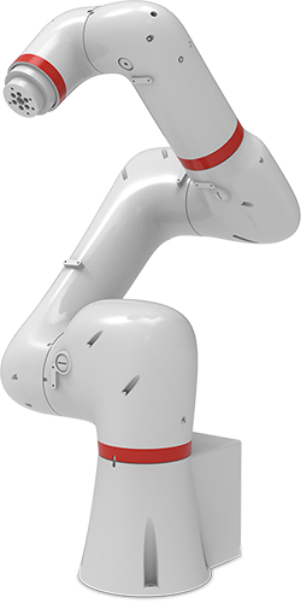
工业协作机器人本体
HSR-CR605机器人:包括机器人本体、示教器、驱控一体电控柜。其中,协作机器人的最大负荷5kg,臂展785mm,重复定位精度±0.02mm。华数机器人第六轴安装专用末端工具法兰,包括吸盘、夹爪,用于物料的搬运和基础模块等工作。
采用迷宫结构与O型圈密封的设计,整机达到IP67防护等级,防尘、防水,保障了其能够在油污、潮湿、腐蚀等恶劣、复杂环境中应用自如,从容应对各类复杂工作场景。
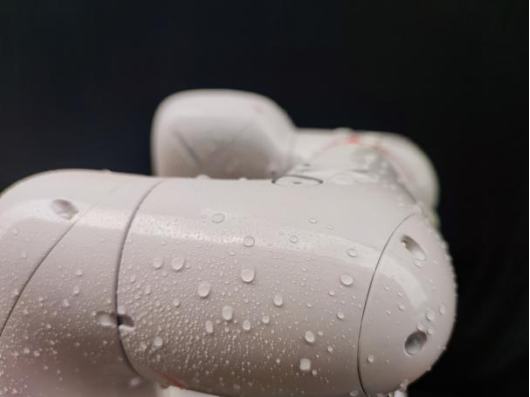
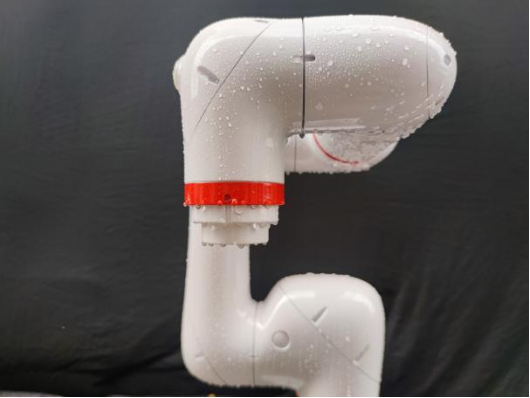
IP67防护等级
小巧玲珑,本体仅24kg,一人即可抬起,无惧空间限制,占地少,易部署,大幅降低投入成本。
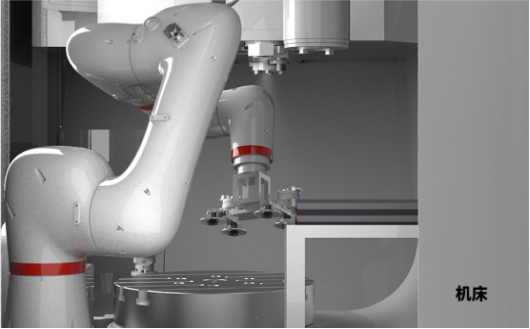
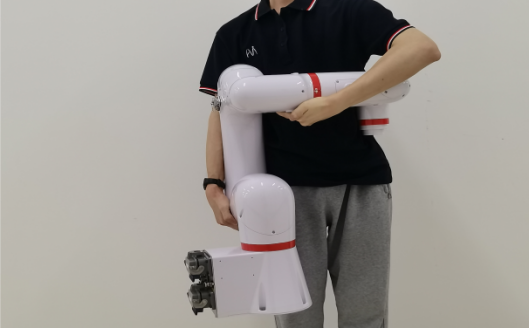
机床内轻松布置\一人即可抬起
机器人系统配备有碰撞检测功能,碰撞检测是当机器人受到外力冲击时,迅速检测并令机器人运动停止的一种功能,其有效的增强机器人的安全性。
(2)基础工作台
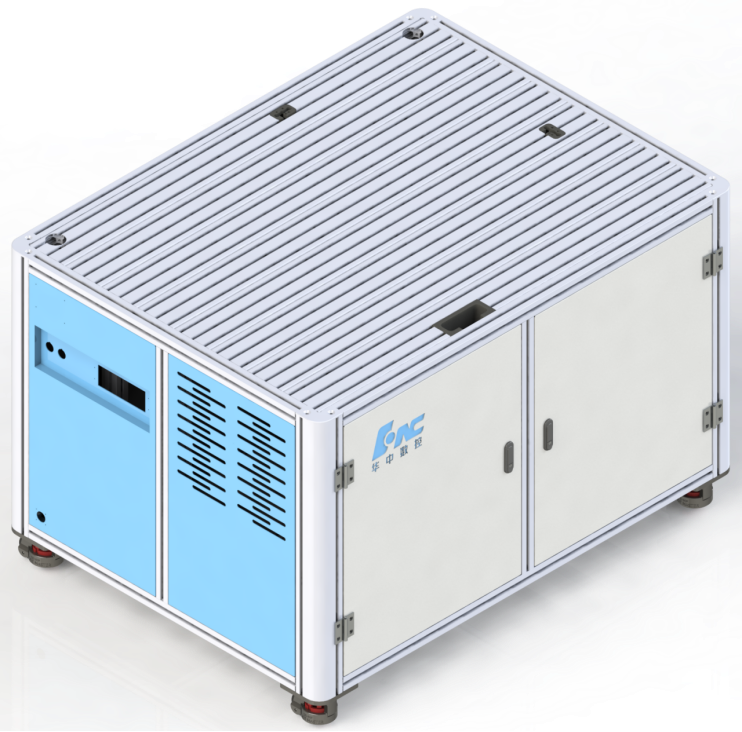
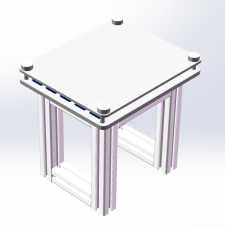
基础工作台
1、基础工作台尺寸:1380×1040×915mm;
2、整机重量:435KG;
3、功率:2.5KW;
(3)视觉检测模块
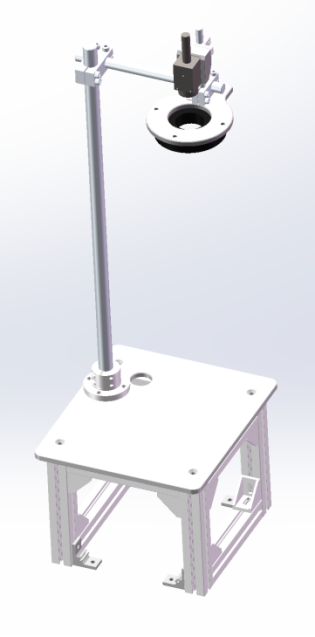
视觉检测模块
由工业视觉系统、固定底板等组成。模块适配外围控制器套件和标准电气接口套件,检测零件的形状、坐标 (X/Y/A)等信息,通过以太网将检测结果发往机器人,配合工业机器人末端工具将易拉罐进行抓取搬运、开瓶等动作。
(4)码垛模块
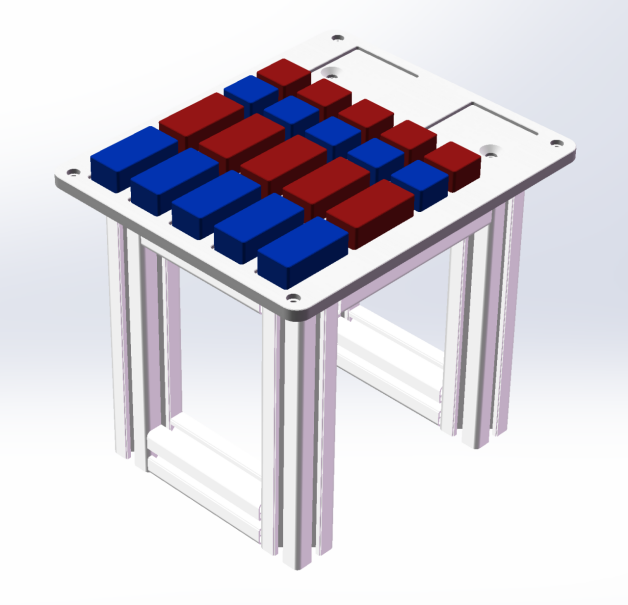
码垛模块
1、码垛位置:2个;
2、码垛台面尺寸:300×250mm;
3、零件容量:矩形工件10个,方形工件10个,可混装;
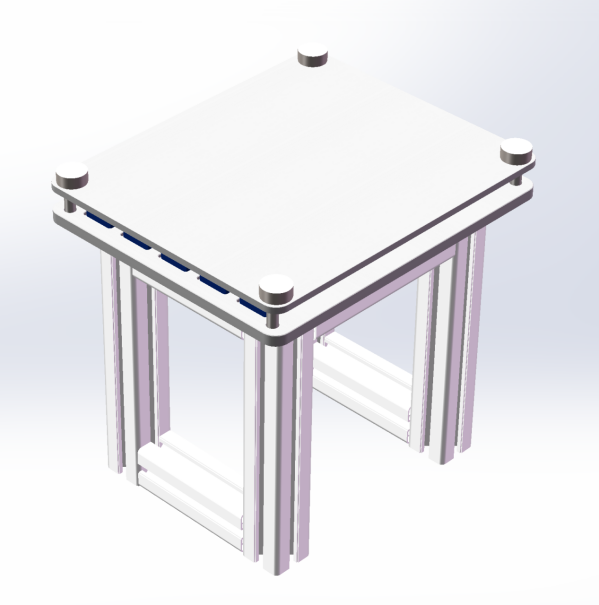
涂胶模块
1、涂胶平面尺寸:300×250mm;
2、台面可放置磁铁,用以固定A4纸;
(5)存放模块
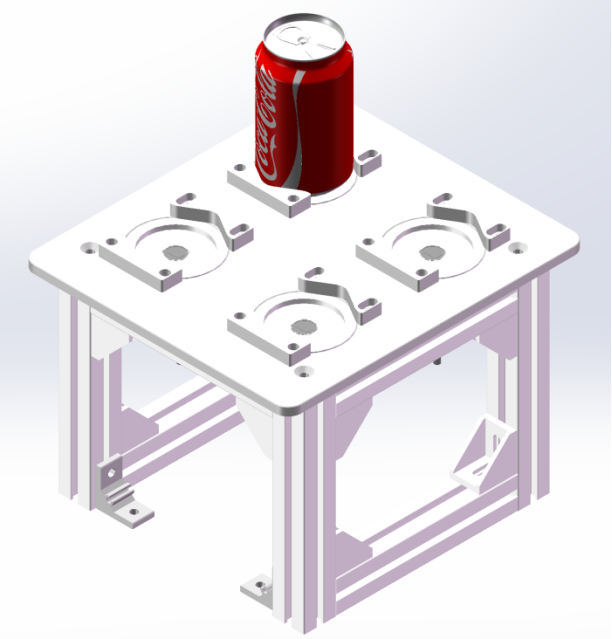
存放模块
1、具备易拉罐液体分装功能;
2、分装台面尺寸:600×400mm;
3、配备不少于一个夹紧机构;
4、每个封装工位下配置一个RFID激光感应器;
(6)分装模块
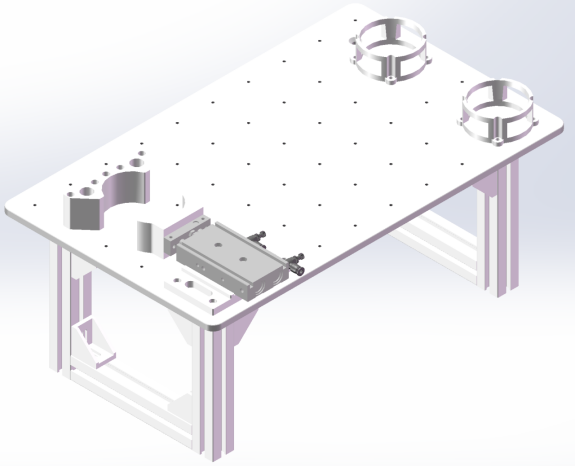
分装模块
1、配备气缸及相应夹具,具备易拉罐液体分装功能;
2、分装台面尺寸:600×400mm;
(7)球阀装配模块(升级模块)
通过球阀安装任务,融合了机器人编程控制技术,自动化控制技术,具体有2D视觉分拣工业配件(双头螺栓、弹垫、平垫、外六角螺母),配合机器人抓取安装到位;
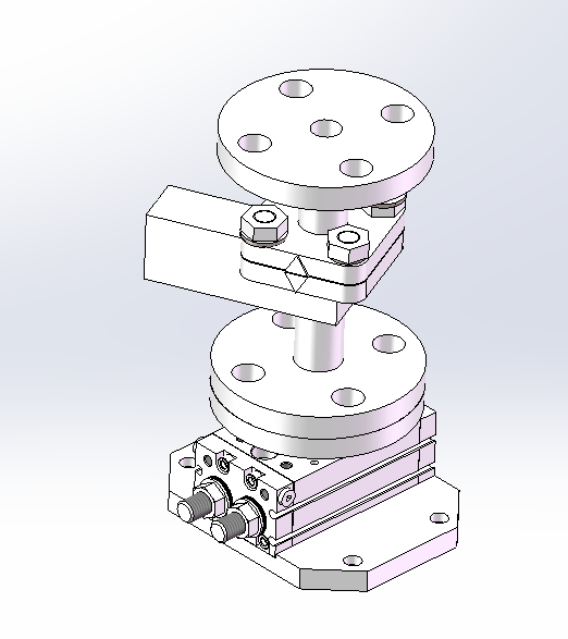
工业配件安装模块
(8)3D视觉分拣模块(升级模块)
主要有3D视觉、托盘和支架组成,配合3D视觉识别确认分散或堆叠的工业配件,规划机器人动作轨迹从而抓取到指定产品;
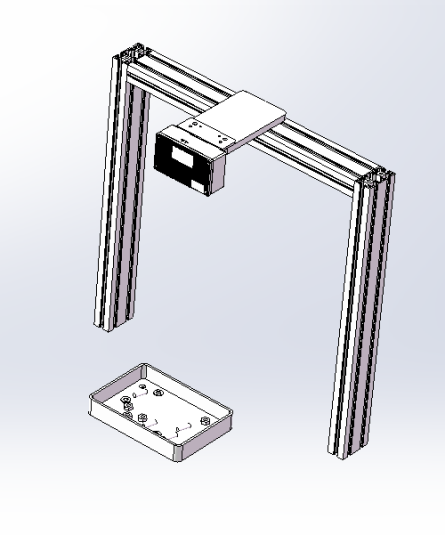
3D视觉分拣模块
(9)机器人手爪(升级模块)
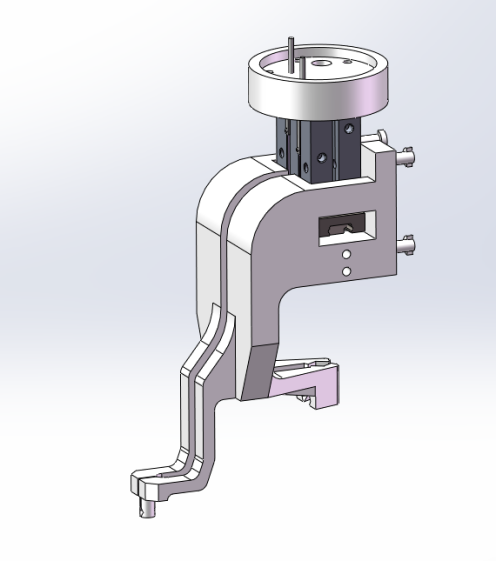
机器人手爪
1、吸盘夹具,吸盘直径Ф20mm或Ф8mm;
2、轨迹笔,带缓冲,缓冲行程10mm,笔直径Ф10mm;
3、气缸夹爪,抓取行程10mm;
4、配备夹具端和固定端标定尖锥;
(10)静音无油气泵
1、采用纯铜电机
2、设备功率:600W
3、排气量:45L/min
4、容量:30L
5、工作电压:220V
6、最高压力:0.8Mpa
7、外形尺寸:400*400*600mm
(11)PLC与人机交互编程模块
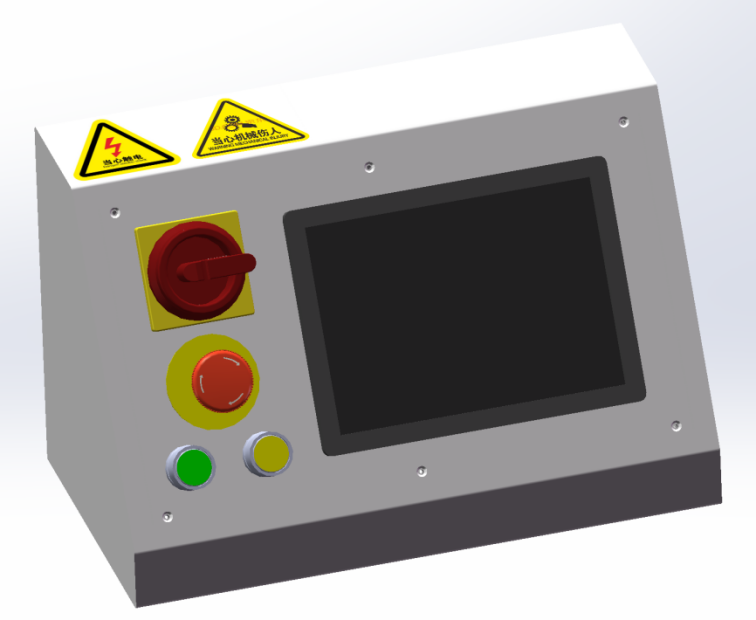
人机交互编程模块
1、主控PLC技术指标:
(1)125 KB 工作存储器;
(2)24VDC 电源,板载 DI14 × 24VDC 漏型/源型,DQ10 × 24VDC 及 AI2 和 AQ2;
(3)板载 6 个高速计数器和 4 个脉冲输出;
(4)信号板扩展板载 I/O;多达 3 个通信模块用于串行通信;
(5)多达 8 个信号模块用于 I/O 扩展;
(6)0.04 ms/1000 条指令;2 个 PROFINET 端口用于编程,HMI 和 PLC 间的通信。
2、带有 RS232/RS422/RS485 接口的通信模块;
3、带有64点输入和16点输出扩展I/O模块;
4、采用7英寸触摸屏,技术指标:800 × 480 像素,16M 色;1 × MPI/PROFIBUS DP,1 × 支持 MRP 和 RT/IRT 的 PROFINET/工业以太网接口(2 个端口);2 × 多媒体卡插槽;3 × USB;
(12)AI语音模块(升级模块)
系统组成:由具身智能感知、具身智能大脑、具身智能小脑、具身智能本体4个部分组成。其中感知、本体以及麦克风等硬件部分均已在平台内集成,培养学生构建具身智能体的能力。
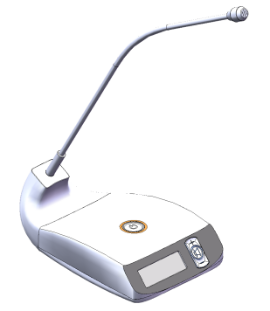
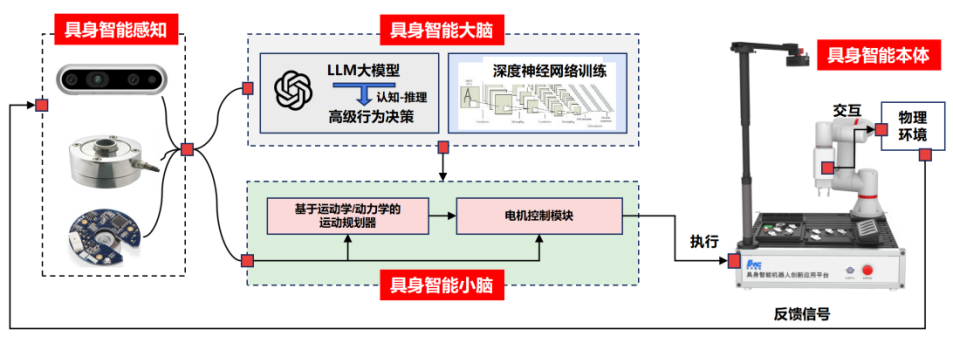
AI语音模块
(13)创意设计终端
1、CPU:Inter I7-7700 以上
2、显示器尺寸:21 英寸显示器
3、内存:8GB
4、硬盘:1TB
5、鼠标、键盘1套
1.1.1.软件介绍
(1)离线编程仿真软件
离线编程仿真软件具有如下功能:
1、支持不少于5种主流工业机器人品牌,包括华数机器人、ABB、KUKA、FANUC、安川、川崎等,仿真输出对应的机器人代码;
2、至少支持4、6关节机器人的新建、编辑、删除等功能,也可以直接导入机器人库文件,新建机器人可进行正常的编程和仿真;
3、支持工具的新建、编辑、删除等功能,也可以直接导入工具库文件,一个工具可切换不同TCP进行离线编程;
4、至少支持1、2轴变位机的新建、编辑、删除等功能,也可以直接导入变位机库文件,变位机可以和机器人进行联动控制;
5、支持三维仿真与碰撞检查功能。通过三维仿真可以观察机器人的位置姿态,充分地检查编程结果是否合理,仿真过程中如果发生碰撞,会显示警告提示;
6、支持机器人逆运动学选解功能,切换不同解组并生成路径查看仿真,选择最优解进行作为加工路径;
7、提供手拿工具、手拿工件两种编程模式;
8、支持自动、手动、外部等多种路径规划方式。1)可以根据三维模型进行编程,包含不少于三种路径生产方法;2)可以直接在曲面或曲线上任意点选编程,能够自适应产生主刀轴和辅刀轴。3)可以导入外部刀位文件进行编程,能够自适应产生主刀轴和辅刀轴;
9、支持多种工艺路径变换与阵列方法。能够通过可视化交互界面进行简单的参数设置,快速实现路径的线性与圆形等多种变化与阵列;
10、支持半实物仿真。真实示教器能够控制离线编程软件中的虚拟机器人运动,并保持示教器中的点位数据和离线编程软件中的点位完全一致。离线编程软件中虚拟机器人运动仿真时,真实示教器能够实时显示离线编程软件中虚拟机器人的位置;
11、支持真实控制器插补仿真功能。能够采集真实控制器的加速度等参数并绘制波形图,用户可以进行运动学和动力学的原理性分析,通过鼠标点击波形图时,离线编程软件中虚拟机器人的能够移动到对应的位置;
12、能够根据应用场景的需求生成包含加工工艺的运动轨迹,比如生成参数化的锯齿折线轨迹、三角函数曲线轨迹以及螺旋线轨迹等,用户可根据需求修改轨迹的相关参数实现工艺轨迹的快速调整;
13、支持离线工艺编程、离线示教编程、离线码垛编程等多种应用编程软件包,能够融合应用领域工艺实现快速编程与仿真。
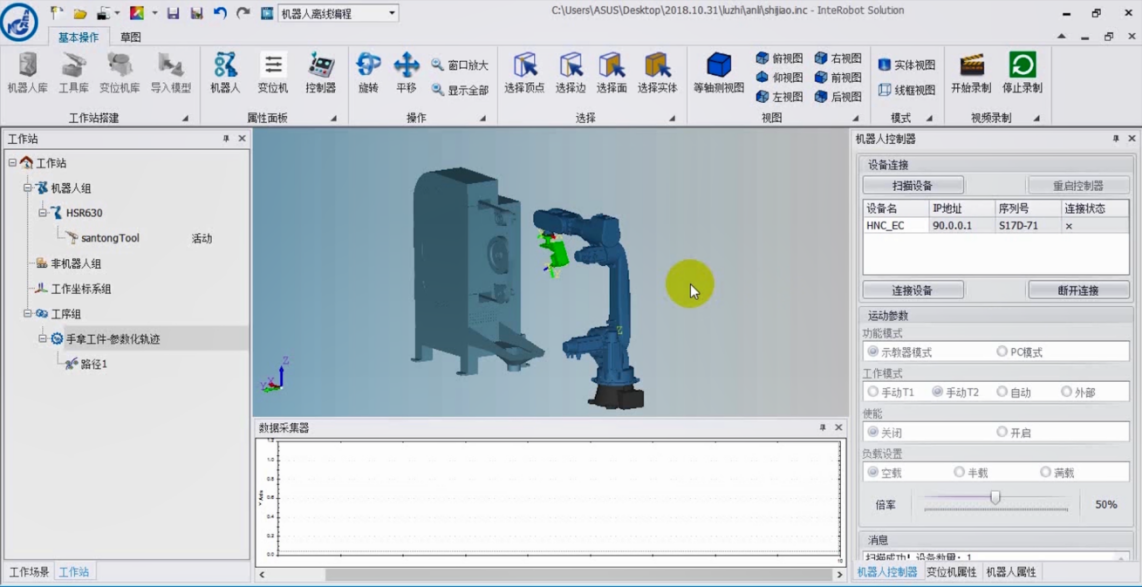
离线编程仿真软件界面
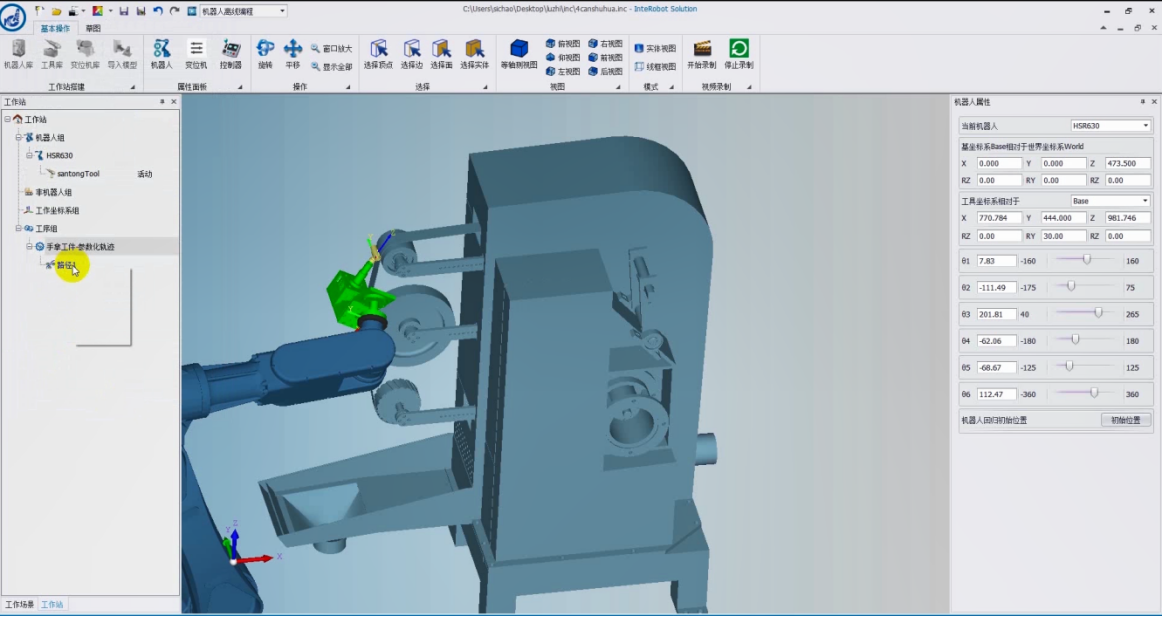
离线编程仿真软件界面
(2)工业协作机器人数字孪生虚拟调试软件
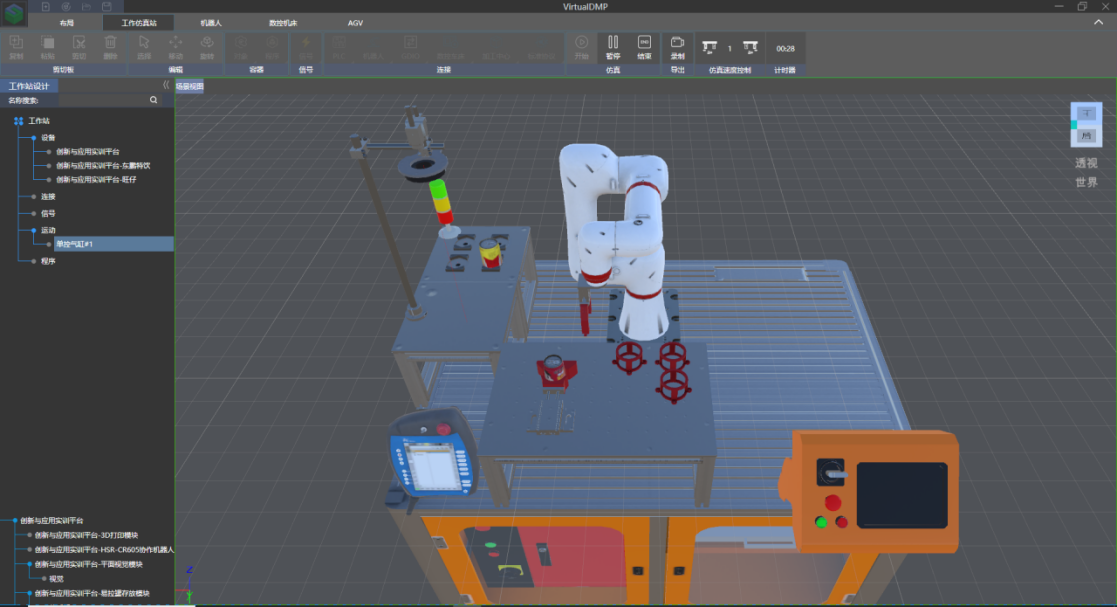
工业协作机器人数字孪生虚拟调试软件
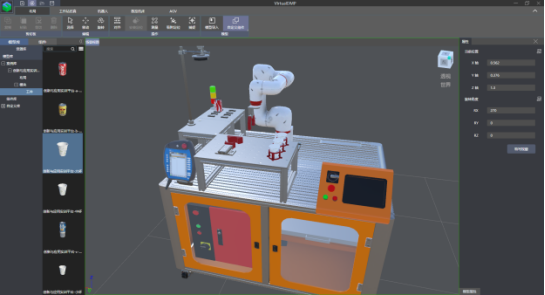
工业协作机器人数字孪生虚拟调试软件为工业协作机器人及数字孪生技术创新竞赛参赛平台,软件将平台硬件设备1:1 孪生到虚拟场景中,能够支持个性化夹具功能验证、视觉系统仿真调试、工业机器人虚拟示教、信号配置与调试、PLC 逻辑控制、标准件(外六角螺钉,内六角螺钉,弹垫、平垫,螺母等)抓取装配工艺流程调试、自动评分及计分表导出等功能。同时能够支持机器人IPC 和PLC 等硬件进行数据交互,实现虚拟场景与硬件平台的虚实联调以及工作站全流程调试与仿真运行。
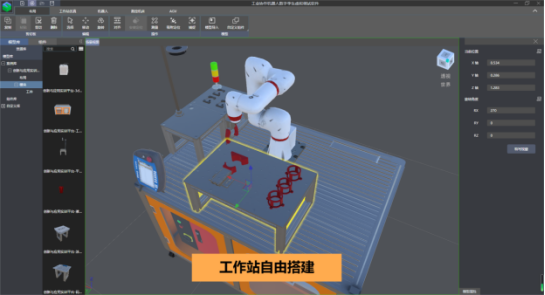
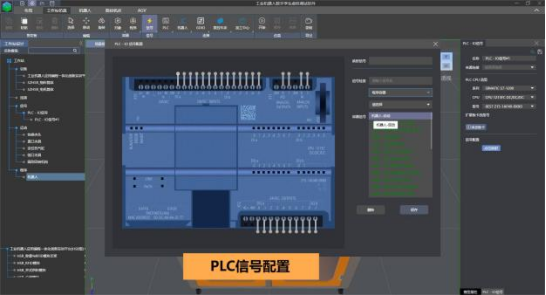
工作站布局与搭建、PLC信号与连接
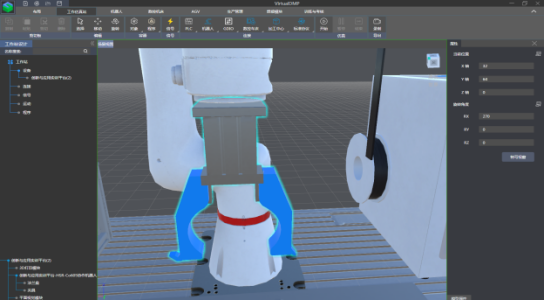
个性化夹具三维模型导入
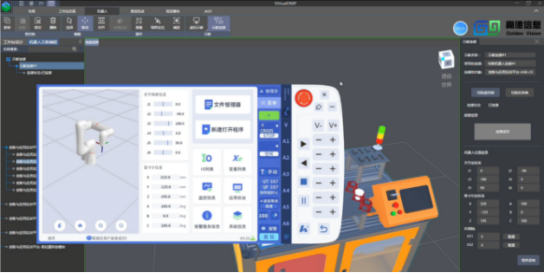
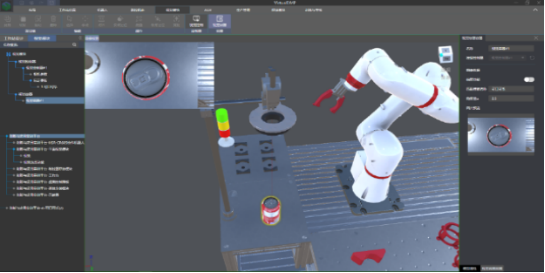
机器人虚拟示教器编程调试、视觉识别仿真
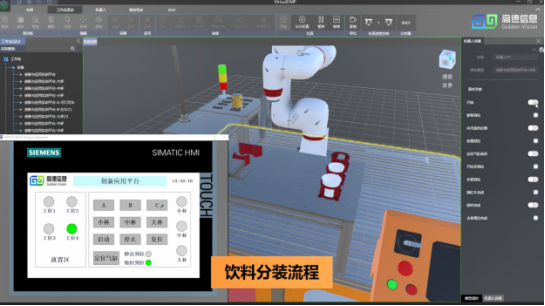
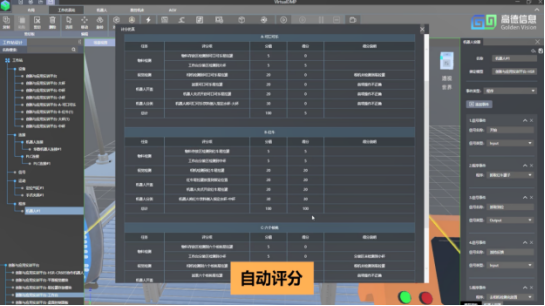
标准件抓取装配工艺流程调试、自动评分与计分表导出
(3)VM软件
提供了完全图形化的交互界面,功能图标直观易懂,简单好用的交互逻辑以及拖拽式操作能够快速搭建视觉方案。
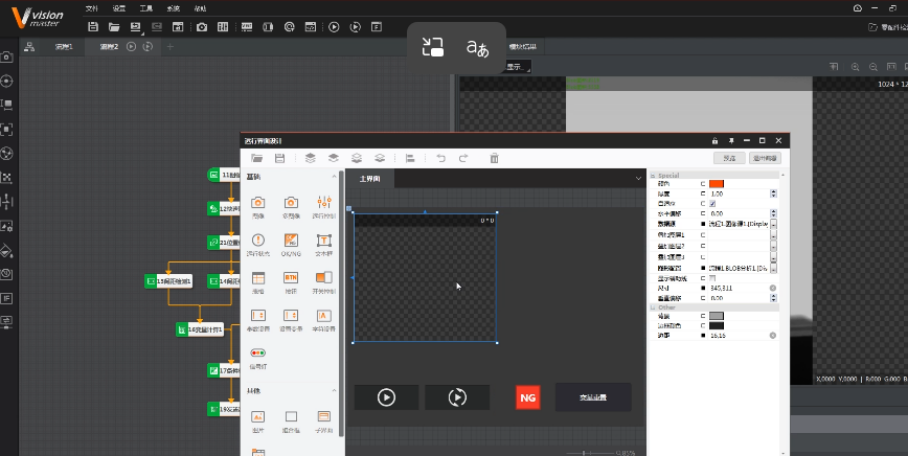
VM软件界面
内嵌高效、稳定的占用和控制逻辑,与外部设备资源有良好的兼容性,能够建立完善的管理机制
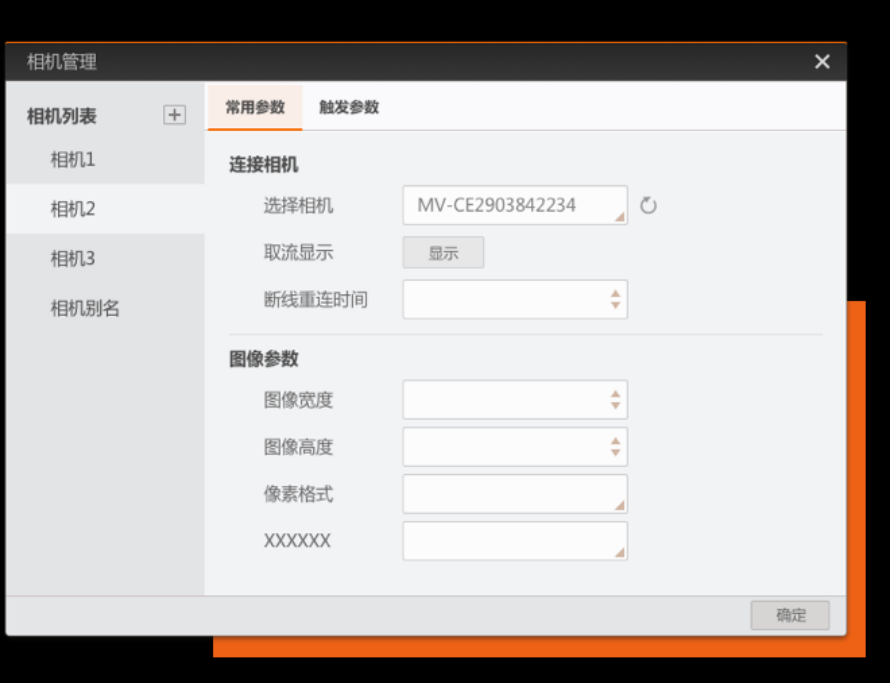
相机管理
高效定位工具匹配工具,能够克服样品平移、旋转、缩放和光照不同所带来的差异,快速准确查找圆、直线、斑点、边缘、顶点等几何体的位置。提供位置信息和有无信息,可以应用于机器人引导和其它视觉工具中。
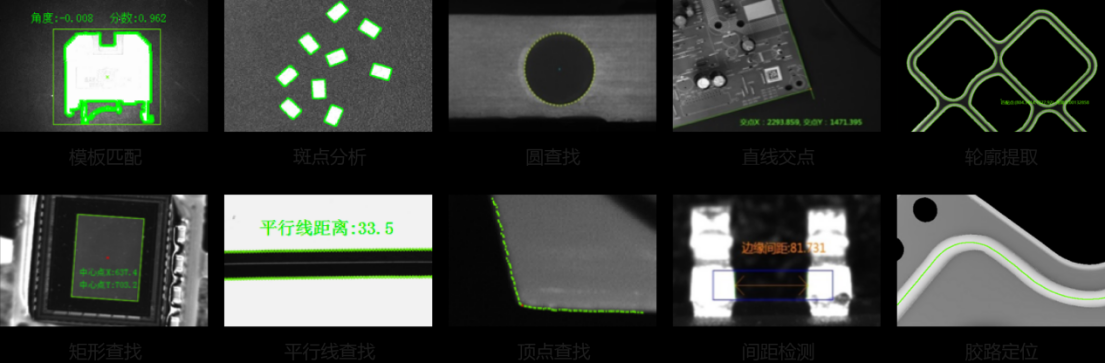
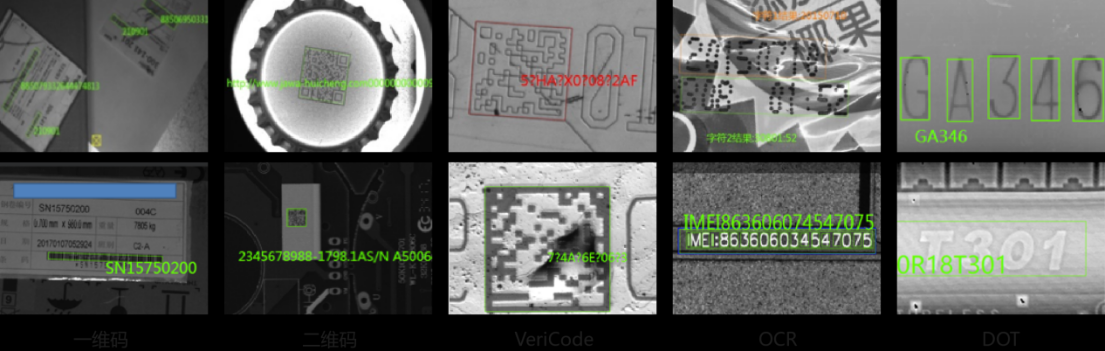
定位与识别
产品尺寸
Product Size实验室配置清单
序号 |
产品名称 |
型号 |
单位 |
数量 |
备注 |
1 |
工业协作机器人及数字孪生技术创新应用平台 |
HSR-CX-CR605-D |
套 |
6 |
|
2 |
工业协作机器人数字孪生虚拟调试软件 |
V2.0 |
节点 |
若干 |
每台设备配置1个节点,可根据实际需求按班制配置 |
3 |
课程资源包 |
定制 |
套 |
1 |
|
4 |
文化建设 |
定制 |
套 |
1 |
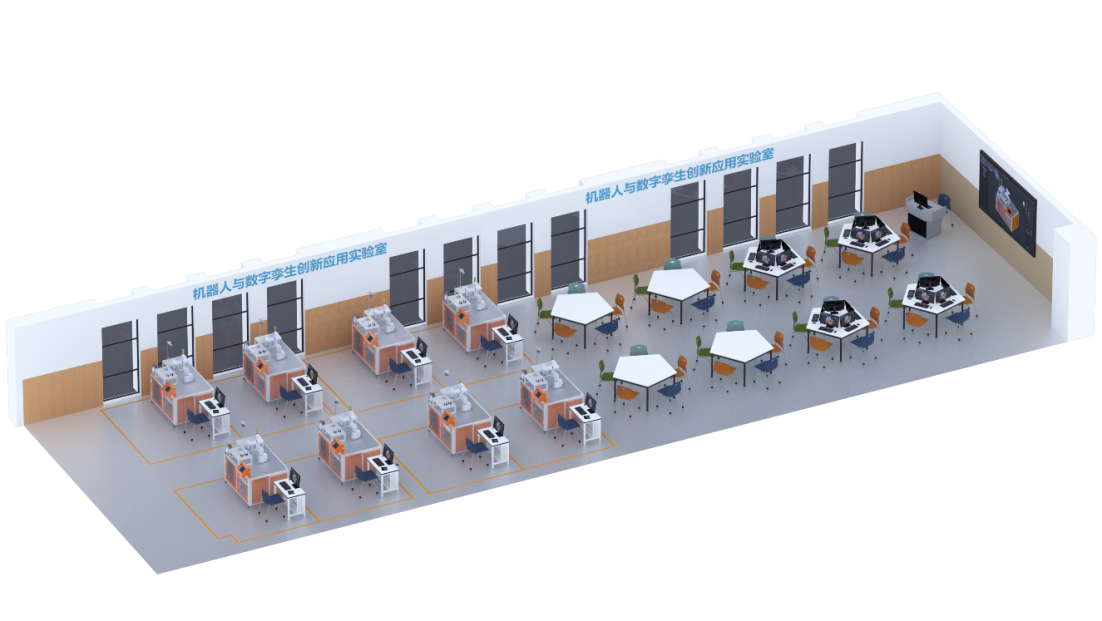
工业协作机器人及数字孪生技术创新应用实验室效果图
实验平台配置清单
序号 |
名称及规格 |
数量 |
单位 |
备注 |
1 |
工业协作机器人 |
1 |
套 |
|
2 |
基础工作台 |
1 |
套 |
|
3 |
视觉检测模块 |
1 |
套 |
|
4 |
码垛模块 |
1 |
套 |
|
5 |
涂胶模块 |
1 |
套 |
|
6 |
存放模块 |
1 |
套 |
|
7 |
分装模块 |
1 |
套 |
|
8 |
机器人手爪 |
1 |
套 |
末端夹具为D型平台新增 |
9 |
静音无油气泵 |
1 |
套 |
|
10 |
PLC与人机交互 编程模块 |
1 |
套 |
|
11 |
创意设计终端 |
1 |
套 |
|
12 |
离线编程软件 |
1 |
套 |
|
13 |
工业协作机器人数字孪生虚拟调试软件 |
1 |
套 |
|
14 |
VM软件 |
1 |
套 |
|
15 |
球阀装配安装模块 |
1 |
套 |
D型平台新增 |
16 |
3D视觉分拣模块 |
1 |
套 |
视觉+支架(D型平台新增) |
17 |
AI语音模块 |
1 |
套 |
D型平台新增 |
18 |
工业配件 |
5 |
套 |
三种配件(D型平台新增) |
19 |
现场安装调试 |
1 |
项 |
应用案例
Application Cases建设案例
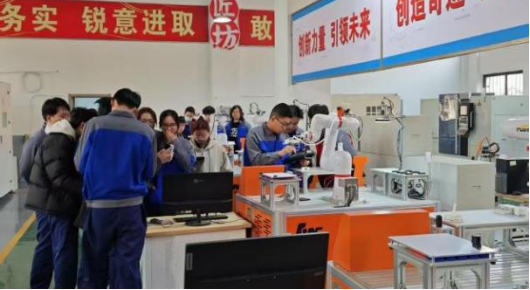
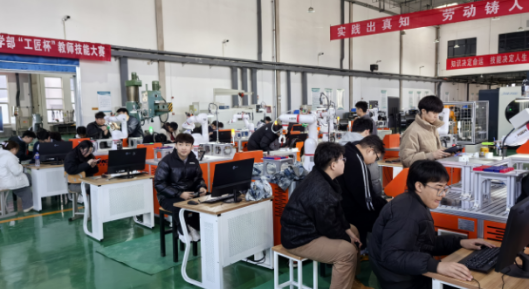
太原理工大学、内蒙古工业大学
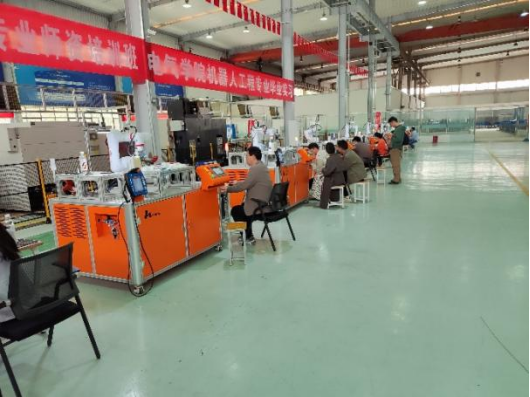
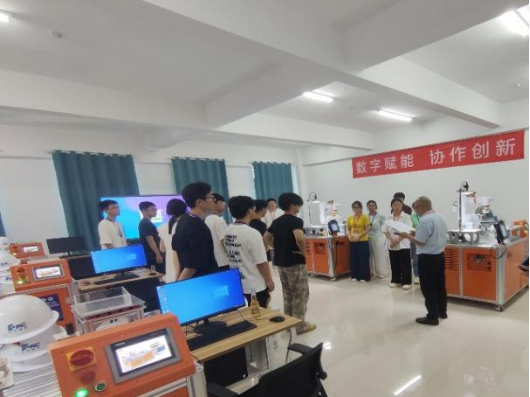
河南理工大学、阜阳师范大学
当前,已有华中科技大学、哈尔滨工业大学、北京航空航天大学、西安交通大学、西北农林科技大学、华南理工大学、西南科技大学、太原理工大学、内蒙古工业大学、河南理工大学、阜阳师范大学、湖北大学、华中农业大学、中南民族大学、沈阳工学院、山西科技学院等诸多院校建成工业协作机器人及数字孪生技术创新应用实训室。
赛事支持(大学生学科竞赛排行榜赛事)
工业协作机器人及数字孪生技术创新应用赛于2023年启动,已成功举办三届,比赛从举办以来就获得了华中科技大学、哈尔滨工业大学、西安交通大学、武汉大学、北京航空航天大学等诸多高校的支持,23年以来共举办省赛/区域赛70余场,国赛3场,参赛院校超300所,参赛总人数突破2万人,赛事影响力日益显著,赢得了全国高校的广泛认可与热烈响应,已成为推进高校人才培养与产业技术深度融合的重要平台,2026年正式加入中国机械工程学会主办的中国大学生机械工程创新创意大赛(创新赛道),命名“工业协作机器人及数字孪生技术创新应用赛”,由中国机械工程学会工业大数据与系统分会、武汉华中数控股份有限公司共同承办,设置华中、华北、华南、华东、西北、西南、东北、内蒙古、山东、江西、浙江共11个赛区,参赛规模再破新高。
